

 新聞
 幣種資訊
 關於我們


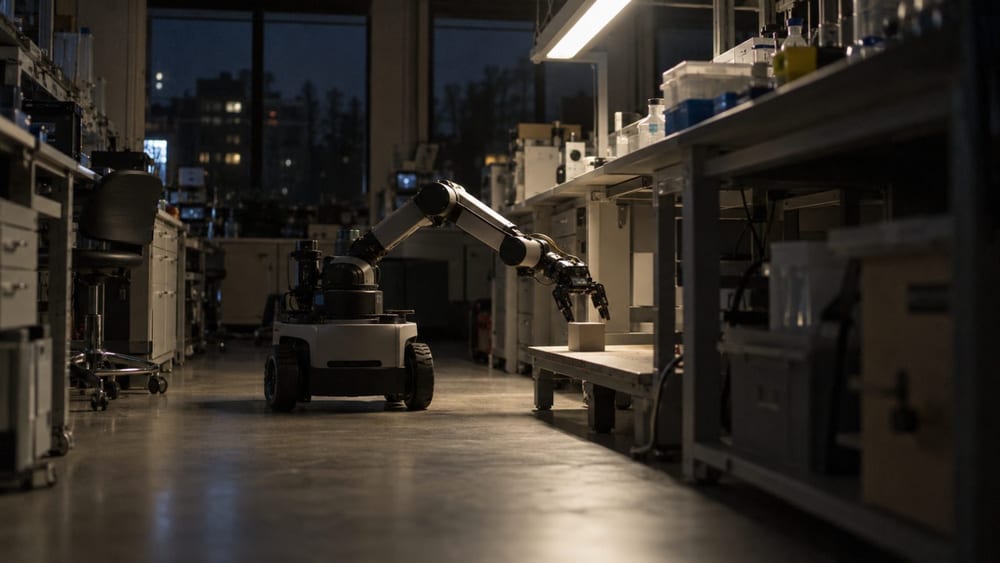
Fysics AI與復旦大學認知與智能技術實驗室(CITLab)公布機器人整合模型「Fysiverse-UniWAM」。
Marsbit於2日報導,兩個單位也同步公開技術報告及部分開源資料;該模型在公開評測的MAP導航與移動中操作兩個項目均排名第一。
這款模型讓機器人能在同一模型中一併學習前往目的地、停下的位置及接下來要執行的操作,做法不同於串接既有導航模型與操作模型。兩個單位表示,模型不需要昂貴的預訓練,因此大幅降低了研發成本。
先前也曾報導,宇樹科技(Unitree)公開一款能以單一模型處理桌面作業與全身移動的模型。




留言 0