

 新聞
 幣種資訊
 關於我們


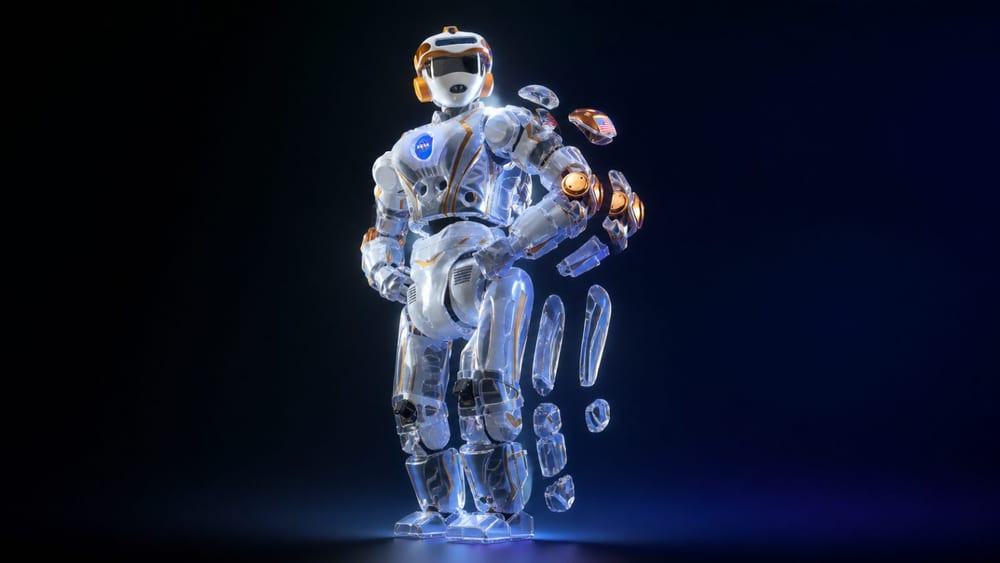
輝達(NVDA)升級旗下通用機器人平台Isaac,並推出全新人形機器人參考設計,同時公開開發框架、模擬工作流程與資料資源。
根據MarsBit於21日的報導,此次公開的項目包括人形機器人參考設計、開發框架、模擬工作流程、資料資源等四項內容。
所謂參考設計,是指打造機器人時採用的基本設計方案;模擬工作流程則是在虛擬環境中測試機器人動作的作業程序;資料資源則是開發過程中使用的素材。這次發布同時涵蓋設計方案、開發工具、虛擬測試流程與素材資料,一次性更新了機器人開發的多個環節,是此次公告的特色所在。
輝達近來也持續更新以Isaac為名的開發工具。輝達於9月21日正式發布機器人開發平台Isaac ROS 5.0,該版本支援AI程式撰寫代理執行開發容器與機器人軟體設定,核心是以ROS 2 Lyrical與Ubuntu 24.04為基礎重新打造開發環境。
在模擬領域,Isaac Sim與Isaac Lab目前仍是主力工具。Isaac Sim是在基於物理運算的虛擬環境中重現機器人與感測器動作的平台,Isaac Lab則是以Isaac Sim為基礎、用於大規模訓練機器人策略的框架。Crypto Briefing報導稱,Skild AI的機器人模型S1在Isaac Sim中以自我對戰方式學會了踢足球。所謂自我對戰學習,是指虛擬環境中的機器人反覆執行動作並比較結果以優化策略,不必持續操作實體設備,就能累積多種成功與失敗案例。

留言 0