

 新聞
 幣種資訊
 關於我們


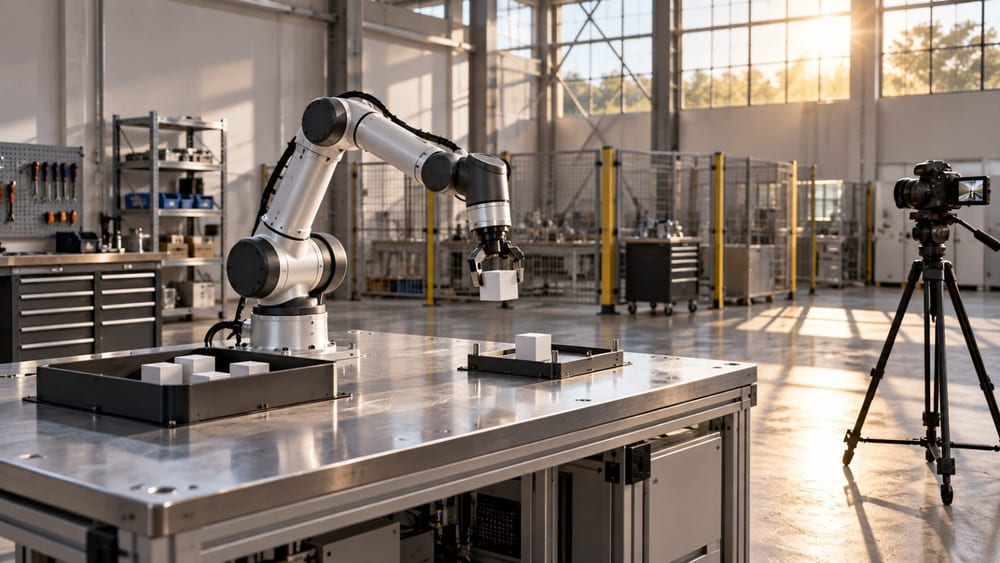
影片生成公司Runway公開世界動作模型Praxis-1,將影片預訓練技術應用於機器人控制。公司希望藉此減少蒐集機器人示範資料所需的成本與人力,並把影片中學到的動作和物體物理特性連結到機器人操作。
Runway於9月30日在X發文介紹Praxis-1,稱其為開放權重世界動作模型。開放權重是指公開模型權重,讓使用者下載並調整。公司表示,計畫在未來幾個月內公開權重。
要讓機器人執行多種任務、適應不同環境,需要涵蓋各種情境的訓練資料。透過遠端操控實際機器人蒐集示範資料,數量和成本都受到限制。Runway認為,記錄人與物體移動、以及工作進行過程的影片更容易取得,因此採用影片預訓練作為機器人策略模型的基礎。
策略模型會根據當下情況決定機器人該採取什麼動作。Runway表示,若先讓模型學習影片中的動作及物體互動,就能將這些資訊用於實際機器人作業。
Runway公布的內部研究結果顯示,以網路影片預訓練的模型,最終放置誤差為16.1公分;以遠端操控機器人影片訓練的模型,誤差為16.0公分。評估涵蓋93組配對。公司公布的圖表指出,兩者差異小於誤差範圍,並不具統計顯著性。
這些數據是Runway提出的實驗結果,與衡量模型整體任務成功率的指標不同。原文未提供各項任務的成功率,也未列出其他量化效能評估結果。
Runway於9月30日表示,Noble Machines、Standard Bots與Ultra正以不同硬體測試模型。Noble Machines採用雙臂操作機器人,Standard Bots使用六軸機械手臂RO1,Ultra則將模型用於移動平台。Runway表示,正式公開前會在多種機器人和環境中檢查模型效能與安全性。
公開權重後,開發者可依各種硬體測試並調整模型。不過,Runway尚未公布模型規模、訓練影片總量,以及商業使用適用的授權條款。
Runway將Praxis-1定位為供機器人開發者與研究人員使用的通用策略模型。權重公開時間目前僅說明為「未來幾個月內」,具體日期尚未公布。

留言 0